人工智能导论 第 8 章 · 第二节
课程 › 第 8 章 › 第二节 第二部分无人系统概念无人机无人机应用无人地面车辆UGV 应用无人艇无人艇应用无人潜航器
第 8 章 人工智能前沿技术 · 第二节

智能无人系统的四类形态

天上、地上、水面、水下,各有各的难处
本 节 知 识 点
  1. 06第二部分:智能无人系统
  2. 07无人系统的概念
  3. 08无人机:空域无人系统
  4. 09无人机的四类典型应用
  5. 10无人地面车辆:地面场景
  6. 11无人地面车辆的四类应用
  7. 12无人水面航行器:水面环境
  8. 13无人水面航行器的四类应用
  9. 14无人水下航行器:水下环境
06
第 8 章 · 第二节

第二部分:智能无人系统

AI 装上身体之后,能到天上、地上、水面和水下。
第 6 页课件

重 点这一部分讲三层

先讲单个无人系统是什么、分哪四类。再讲多个无人系统怎么组成集群。最后讲具身智能,也就是有物理载体的智能形态。

打个比方

前面七章的AI都是坐在电脑里的,这一部分开始给它装上眼睛、轮子和螺旋桨。

知道更多四类形态按环境分

空中、地面、水面、水下,环境不同带来的难题也完全不同。看的时候留意每一类各自最难的那一点,比记住它们的英文缩写有用得多。

想一想

一台会飞的机器和一台会思考的机器,哪个更难做?
07
第 8 章 · 第二节

无人系统的概念

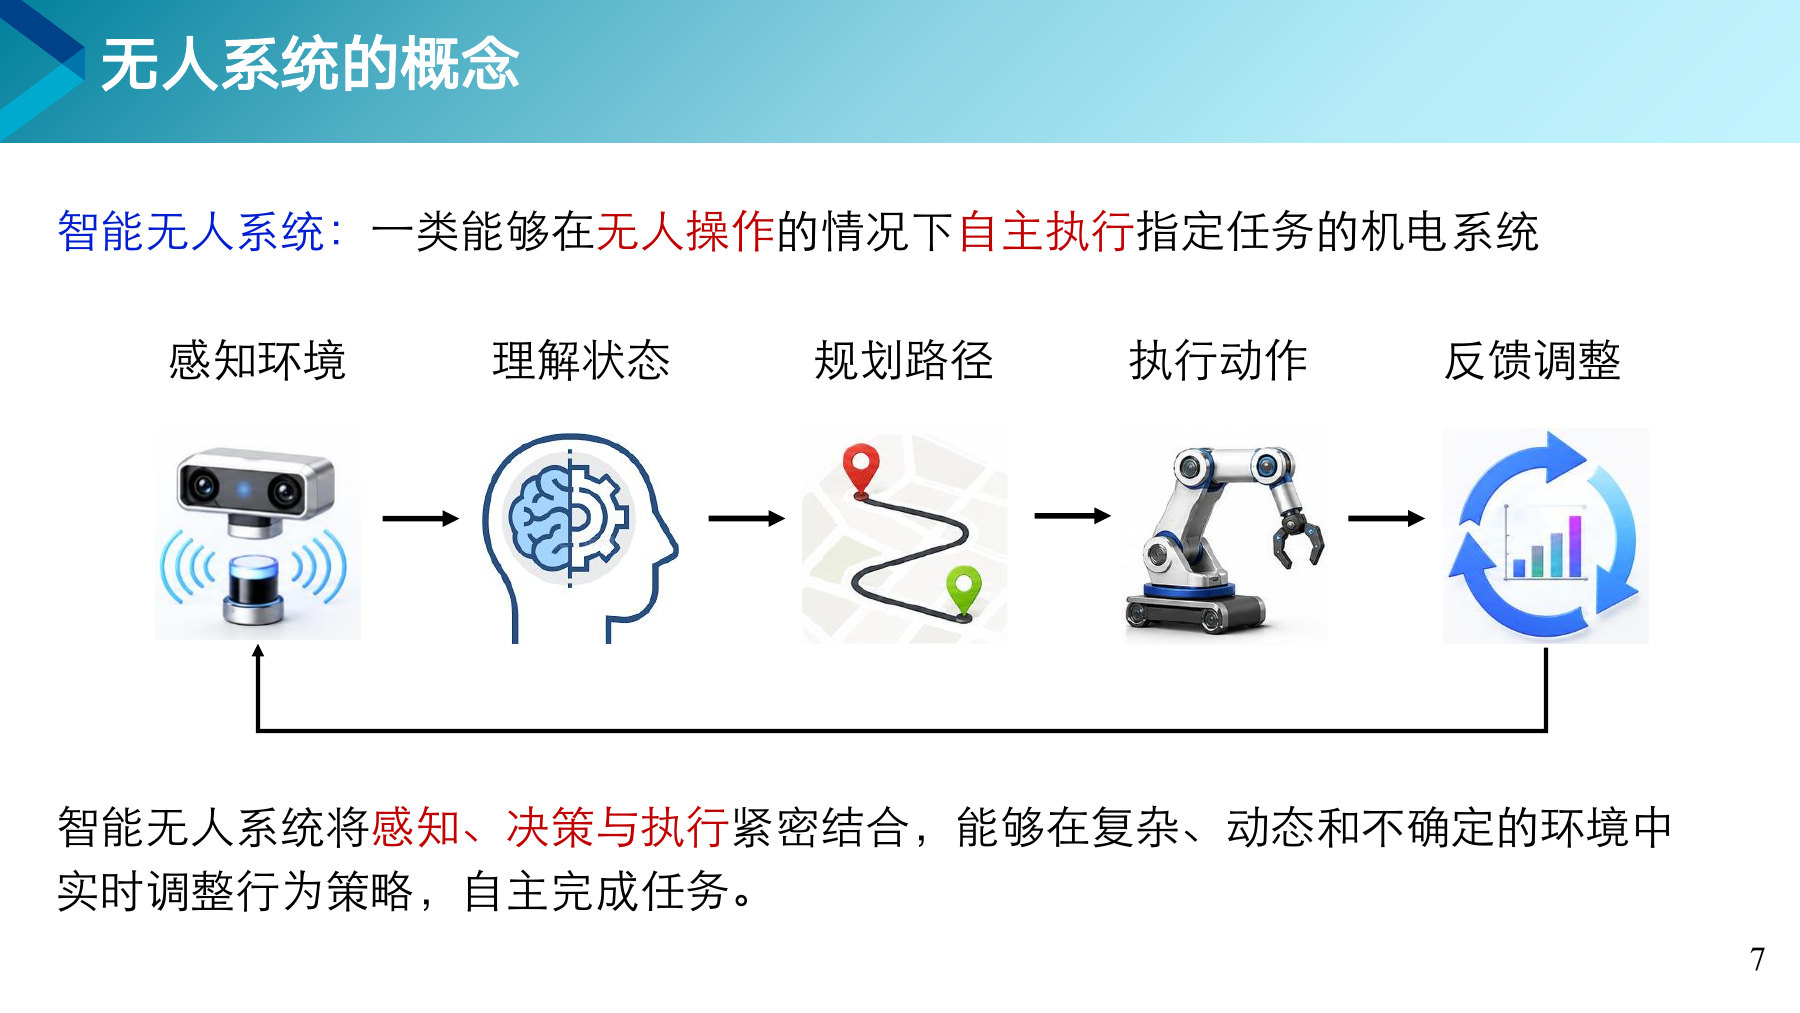
能在无人操作的情况下自主执行指定任务的机电系统。

第 7 页课件

重 点图上那条链路

感知环境、理解状态、规划路径、执行动作、反馈调整,最后一步绕回第一步。这是一个闭环,和第 6 章讲智能体时那个闭环是同一套骨架。

打个比方关键在自主两个字

遥控飞机也没人坐在上面,但它不算智能无人系统,因为每个动作都是人给的。自主的意思是目标由人给,怎么做由它自己定。

知道更多定义里机电系统这四个字

说明它是硬件加软件的组合,不是纯软件。这就带来了第 6 章第 12 页说过的那些难处,出错不能重来,慢半秒可能就撞上了。

想一想

遥控飞机和自主无人机,差别在哪里?

08
第 8 章 · 第二节

无人机:空域无人系统

四类里最成熟的一类。

第 8 页课件

关键术语

无人机UAV
不载人、可远程控制或自主飞行的空中平台

重 点传统和智能的分界

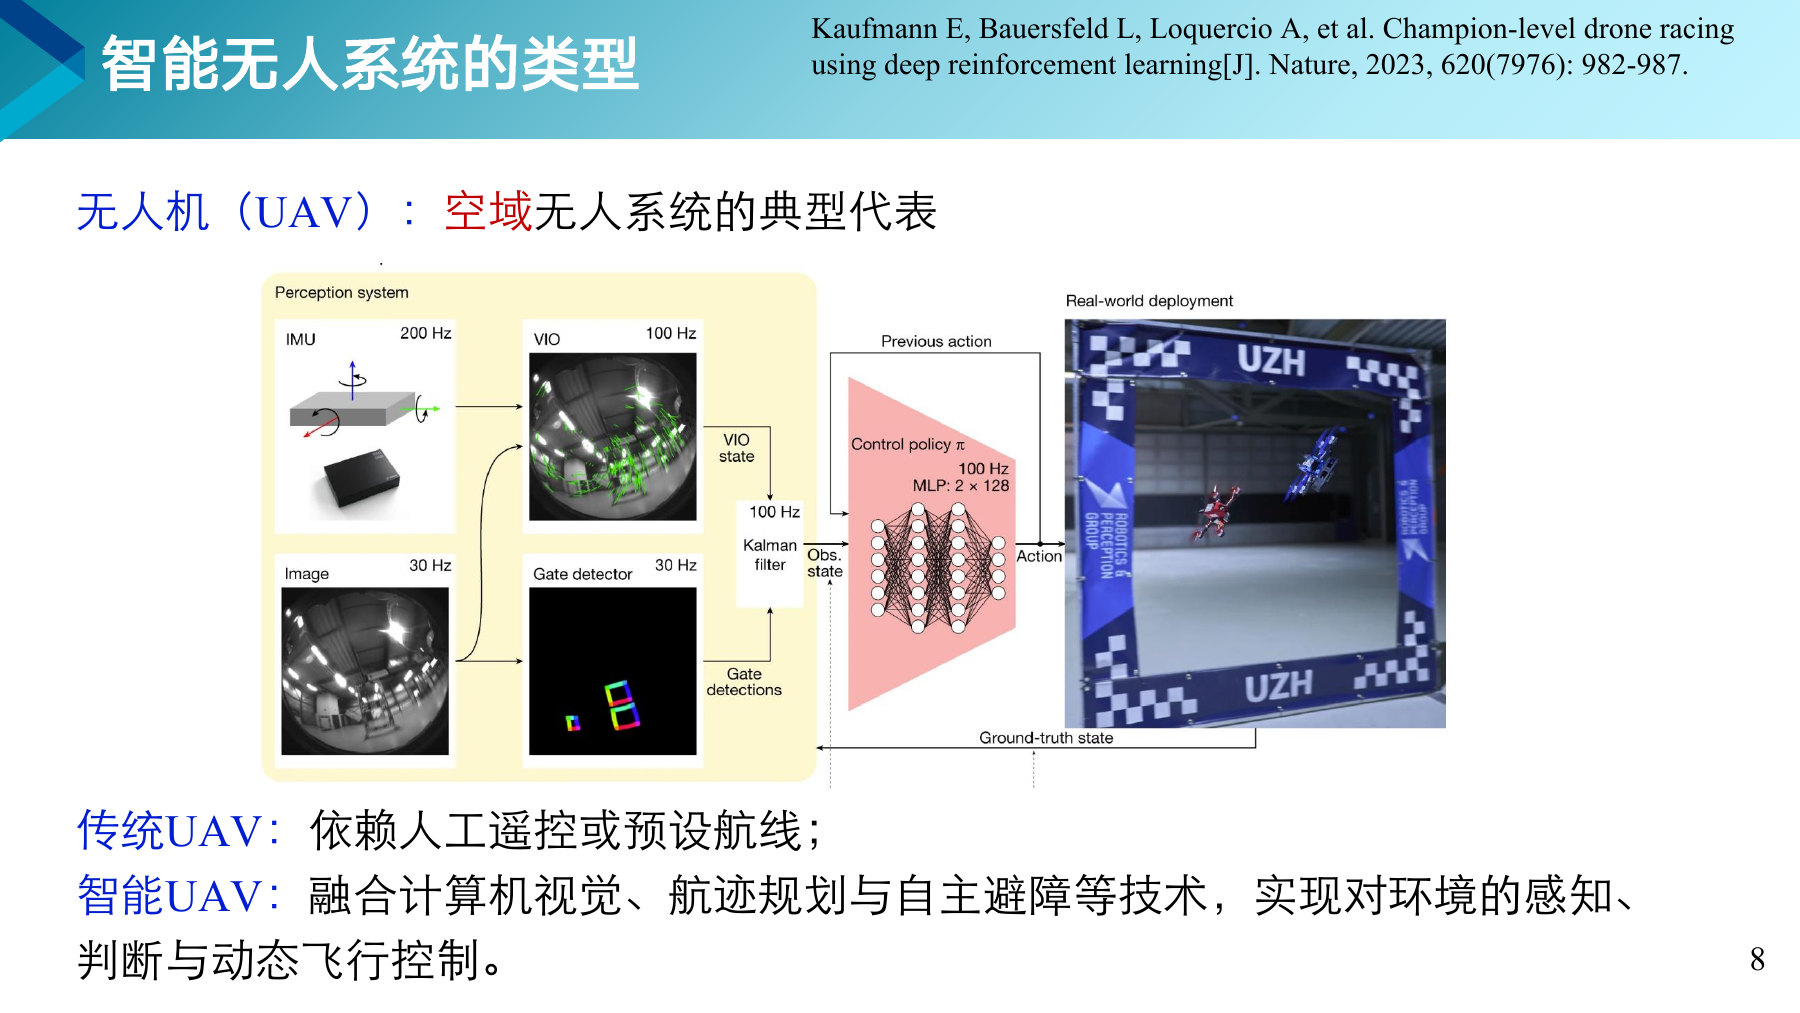
传统无人机依赖人工遥控或预设航线。智能无人机融合计算机视觉、航迹规划与自主避障等技术,实现对环境的感知、判断与动态飞行控制。前者按剧本飞,后者看情况飞。

打个比方图上那个例子

苏黎世大学做的无人机竞速系统,用惯性测量单元和视觉里程计估计自身状态,用一个不算大的神经网络输出控制指令,在真实赛道上达到了世界冠军级别的水平。这项工作发表在 2023 年的《自然》上。

想一想

让无人机在赛道上飞得比人快,难在哪一步?

09
第 8 章 · 第二节

无人机的四类典型应用

军事侦察、农业监测、物流运输、灾害应急。

第 9 页课件

重 点四类各做什么

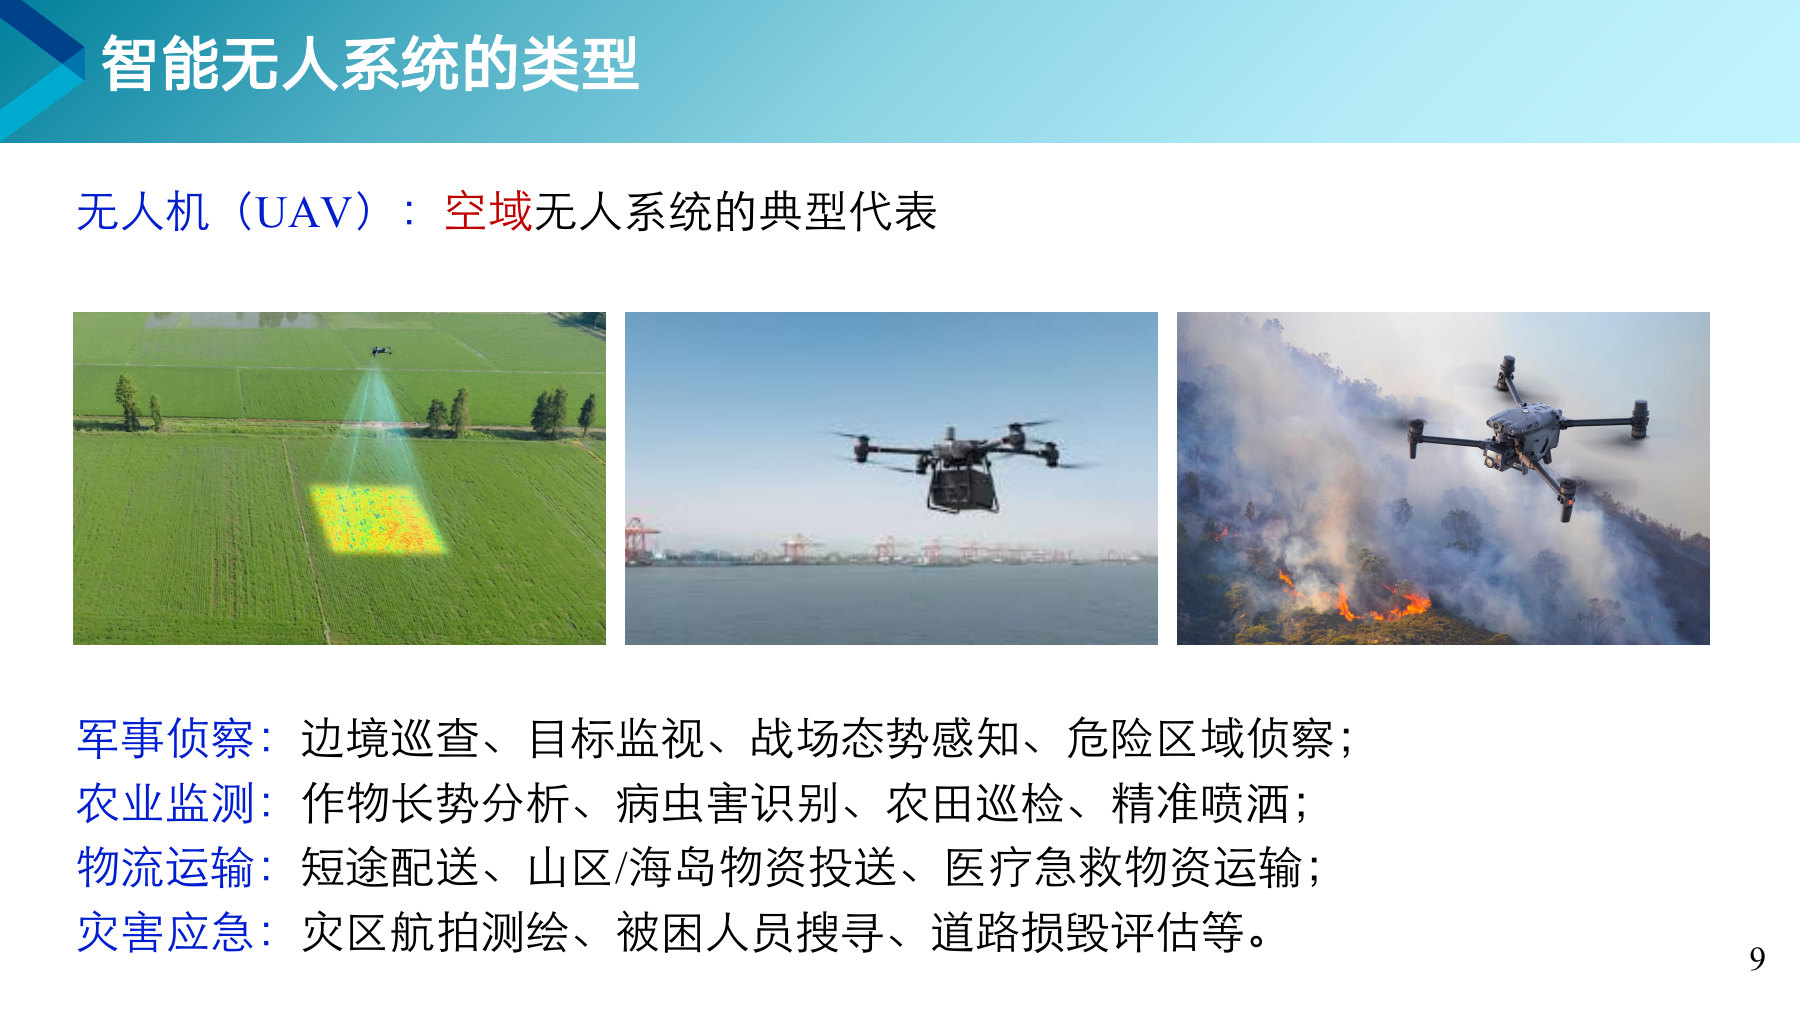
军事侦察做边境巡查、目标监视、战场态势感知。农业监测做作物长势分析、病虫害识别、精准喷洒。物流运输做短途配送、山区海岛物资投送。灾害应急做灾区航拍测绘、被困人员搜寻、道路损毁评估。

打个比方四类的共同点

要么人去不了,要么人去太慢,要么人去成本太高。无人机的价值不是比人做得更好,而是能到人到不了的地方。

知道更多第 7 章提过农业这一块

第 7 章第 73 页讲的无人机遥感与精准施药,正是这一页的农业监测。两章从不同角度讲的是同一件事。

想一想

这四类应用里,哪一类对实时性要求最高?

10
第 8 章 · 第二节

无人地面车辆:地面场景

自动驾驶是它最重要的应用形态。

第 10 页课件

关键术语

无人地面车辆UGV
在地面自主行驶、可执行运输巡检等任务的车辆平台

重 点两句定义

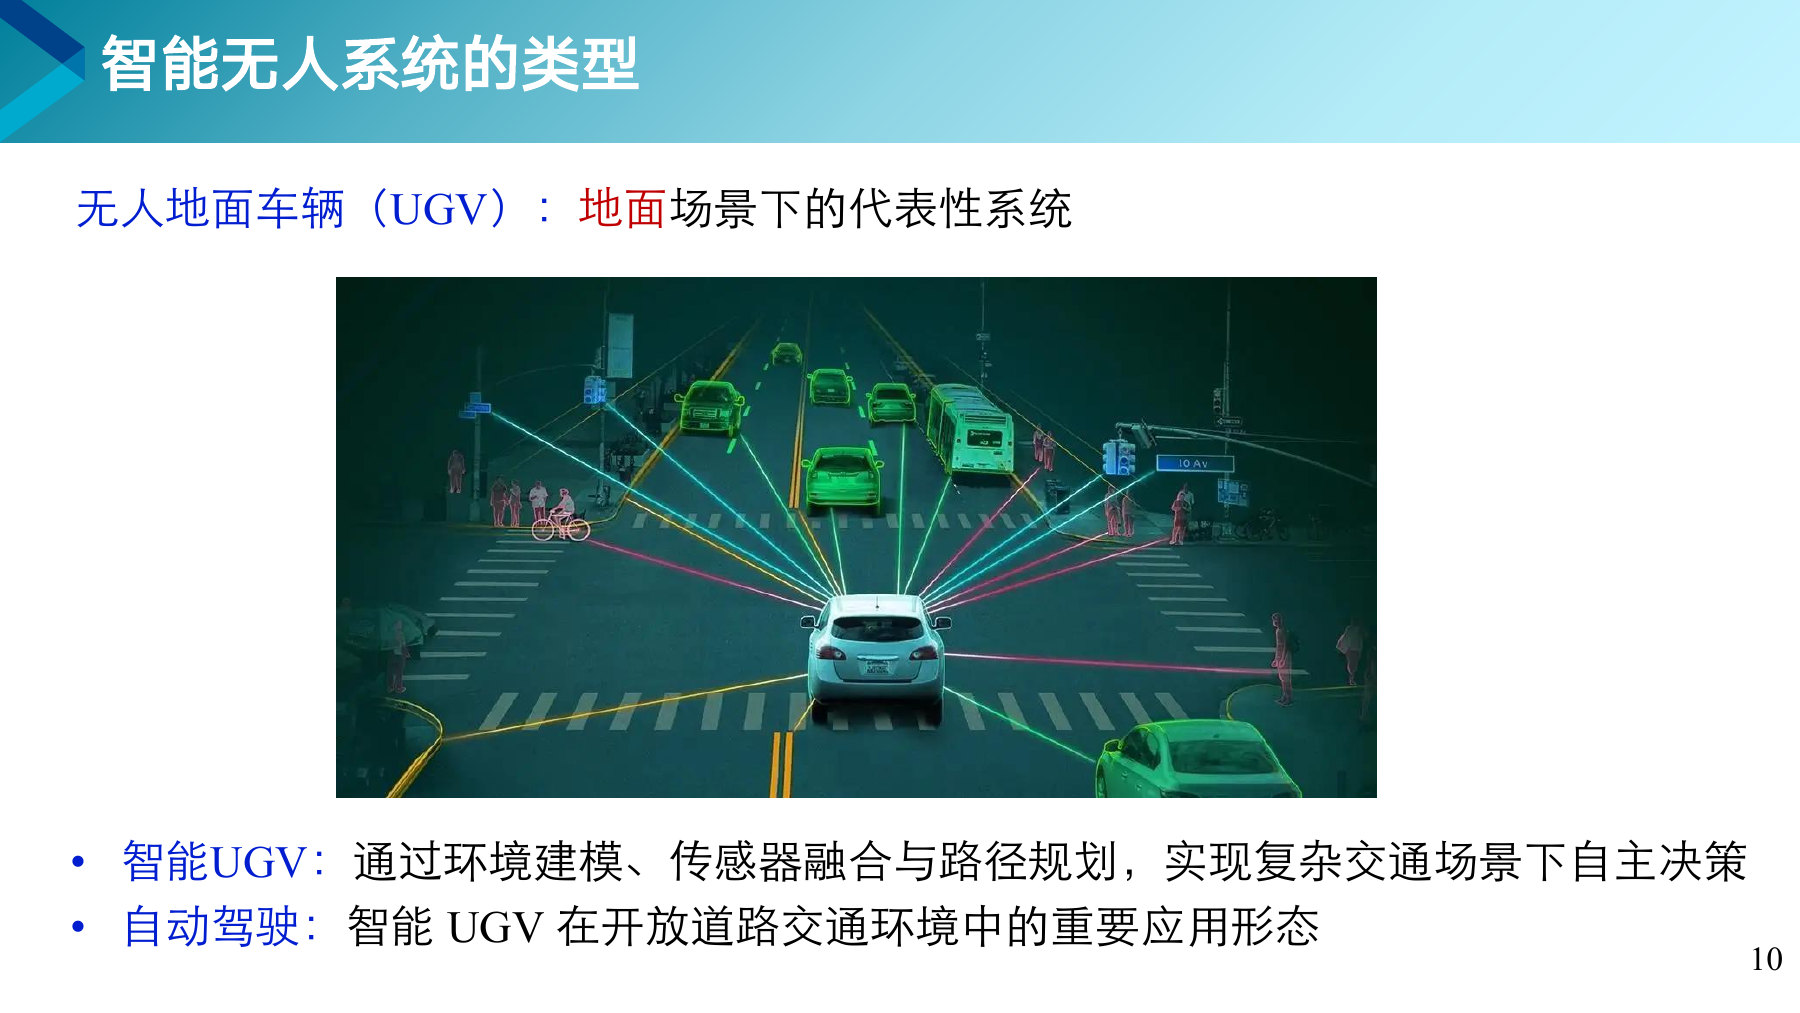
智能无人地面车辆通过环境建模、传感器融合与路径规划,实现复杂交通场景下的自主决策。自动驾驶是它在开放道路交通环境中的重要应用形态。

打个比方图上那些彩色线条

从车头射出的是各类传感器的探测范围,绿色框住的是识别出来的车辆和行人。一辆自动驾驶车同一时刻要盯住几十个目标,还要预测它们下一秒往哪走。

想一想

开放道路和封闭园区,哪个对自动驾驶更难?

11
第 8 章 · 第二节

无人地面车辆的四类应用

自动驾驶、物流配送、危险作业、公共服务。

第 11 页课件

重 点四类各做什么

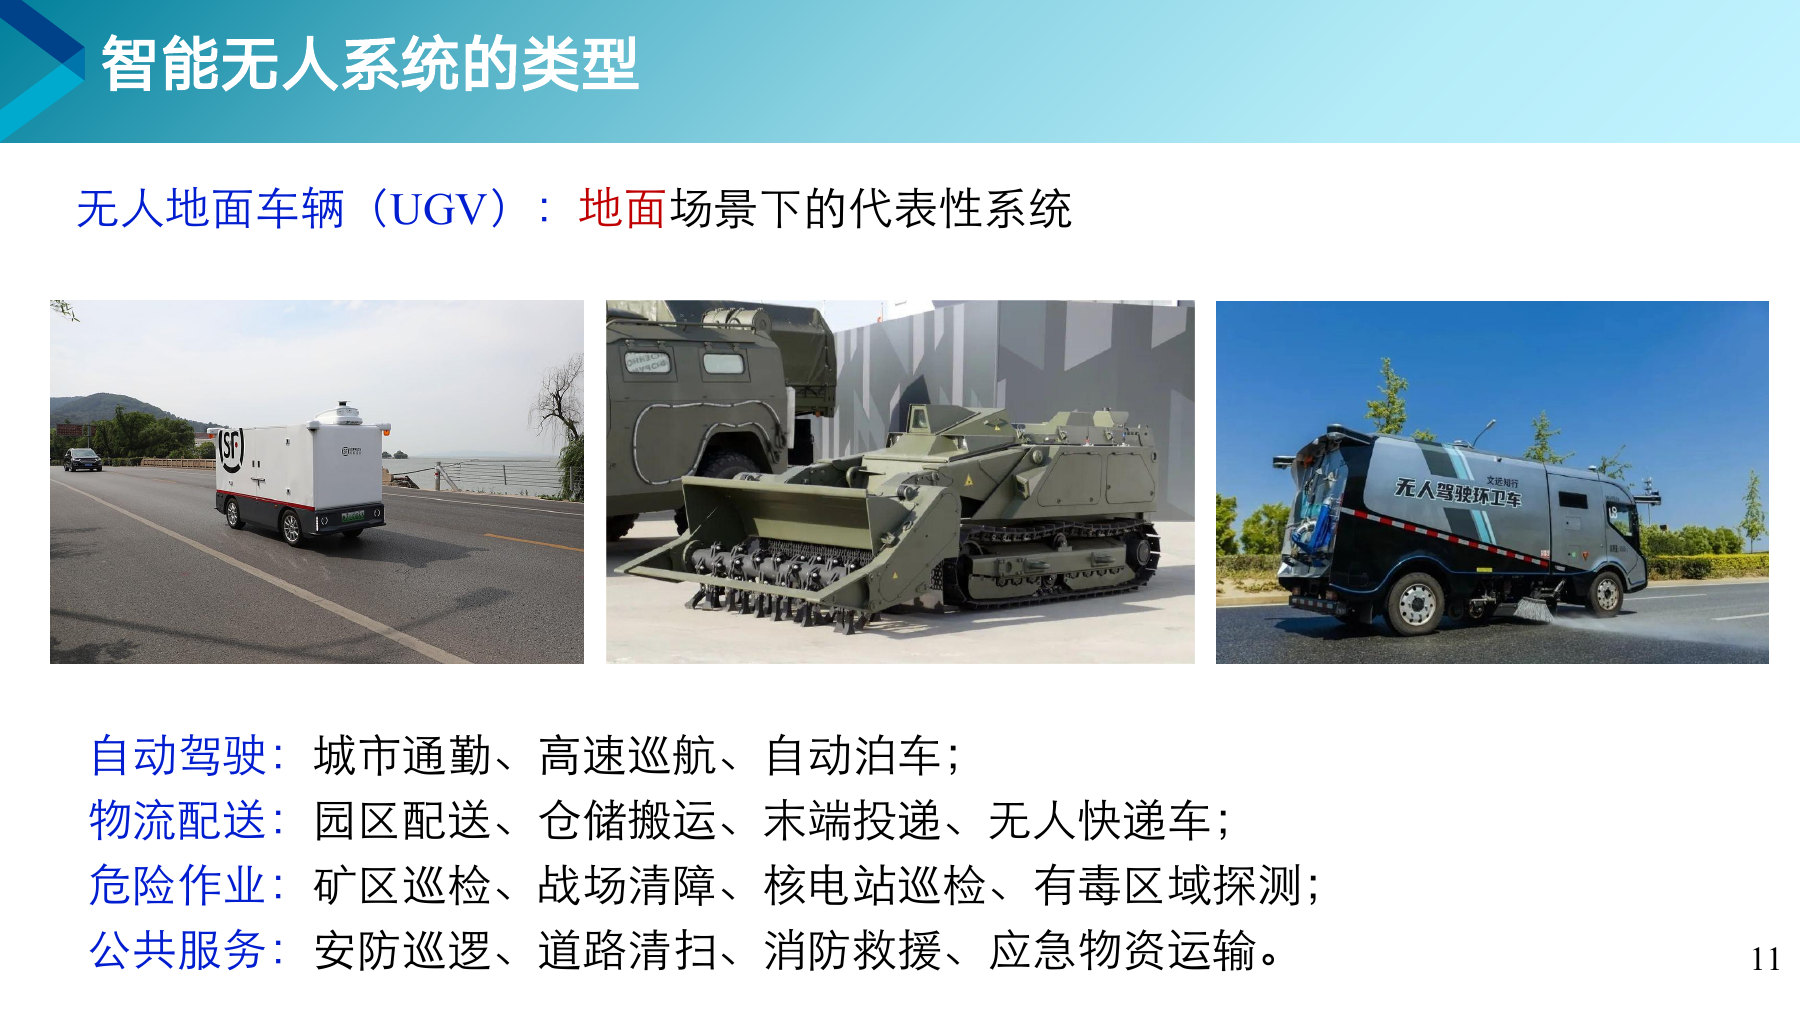
自动驾驶做城市通勤、高速巡航、自动泊车。物流配送做园区配送、仓储搬运、末端投递。危险作业做矿区巡检、战场清障、核电站巡检、有毒区域探测。公共服务做安防巡逻、道路清扫、消防救援。

打个比方第三类最值得注意

矿区、核电站、有毒区域,这些地方派人进去本身就是风险。机器人在这里替代的不是劳动力,是伤亡。

知道更多落地顺序有规律

越封闭、越低速、越标准化的场景越先落地。园区配送车早就在跑,开放道路的完全自动驾驶还在路上。

想一想

为什么园区里的配送车比马路上的自动驾驶先落地?

12
第 8 章 · 第二节

无人水面航行器:水面环境

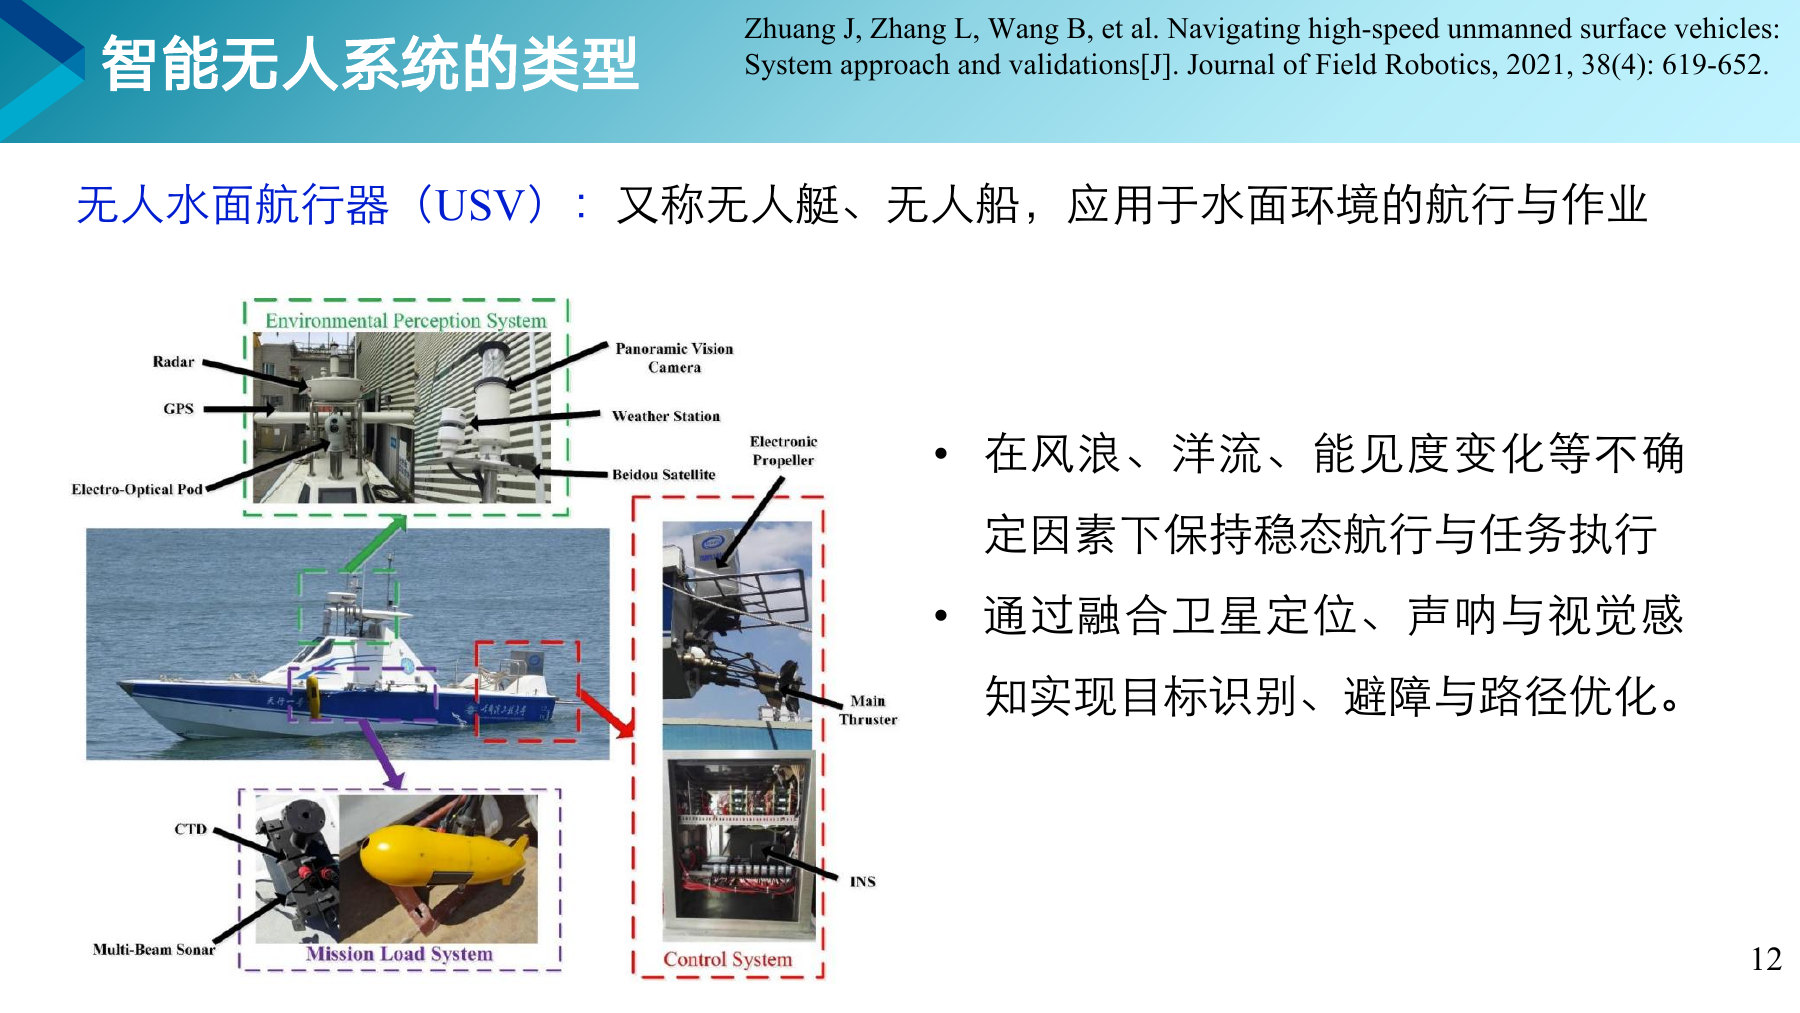
又称无人艇、无人船,工作在水面环境。

第 12 页课件

关键术语

无人水面航行器USV
在水面自主航行、执行监测与作业任务的船艇平台

重 点水面的特殊之处

要在风浪、洋流、能见度变化等不确定因素下保持稳态航行与任务执行。通过融合卫星定位、声呐与视觉感知实现目标识别、避障与路径优化。

打个比方水面比地面难在哪

地面是硬的,车停下来就不动了。水面一直在动,船停了也在漂。所以无人艇的控制目标不是走到哪,而是在不断被推走的情况下保持在哪。

想一想

一艘停在水上的船,为什么还需要一直控制?

13
第 8 章 · 第二节

无人水面航行器的四类应用

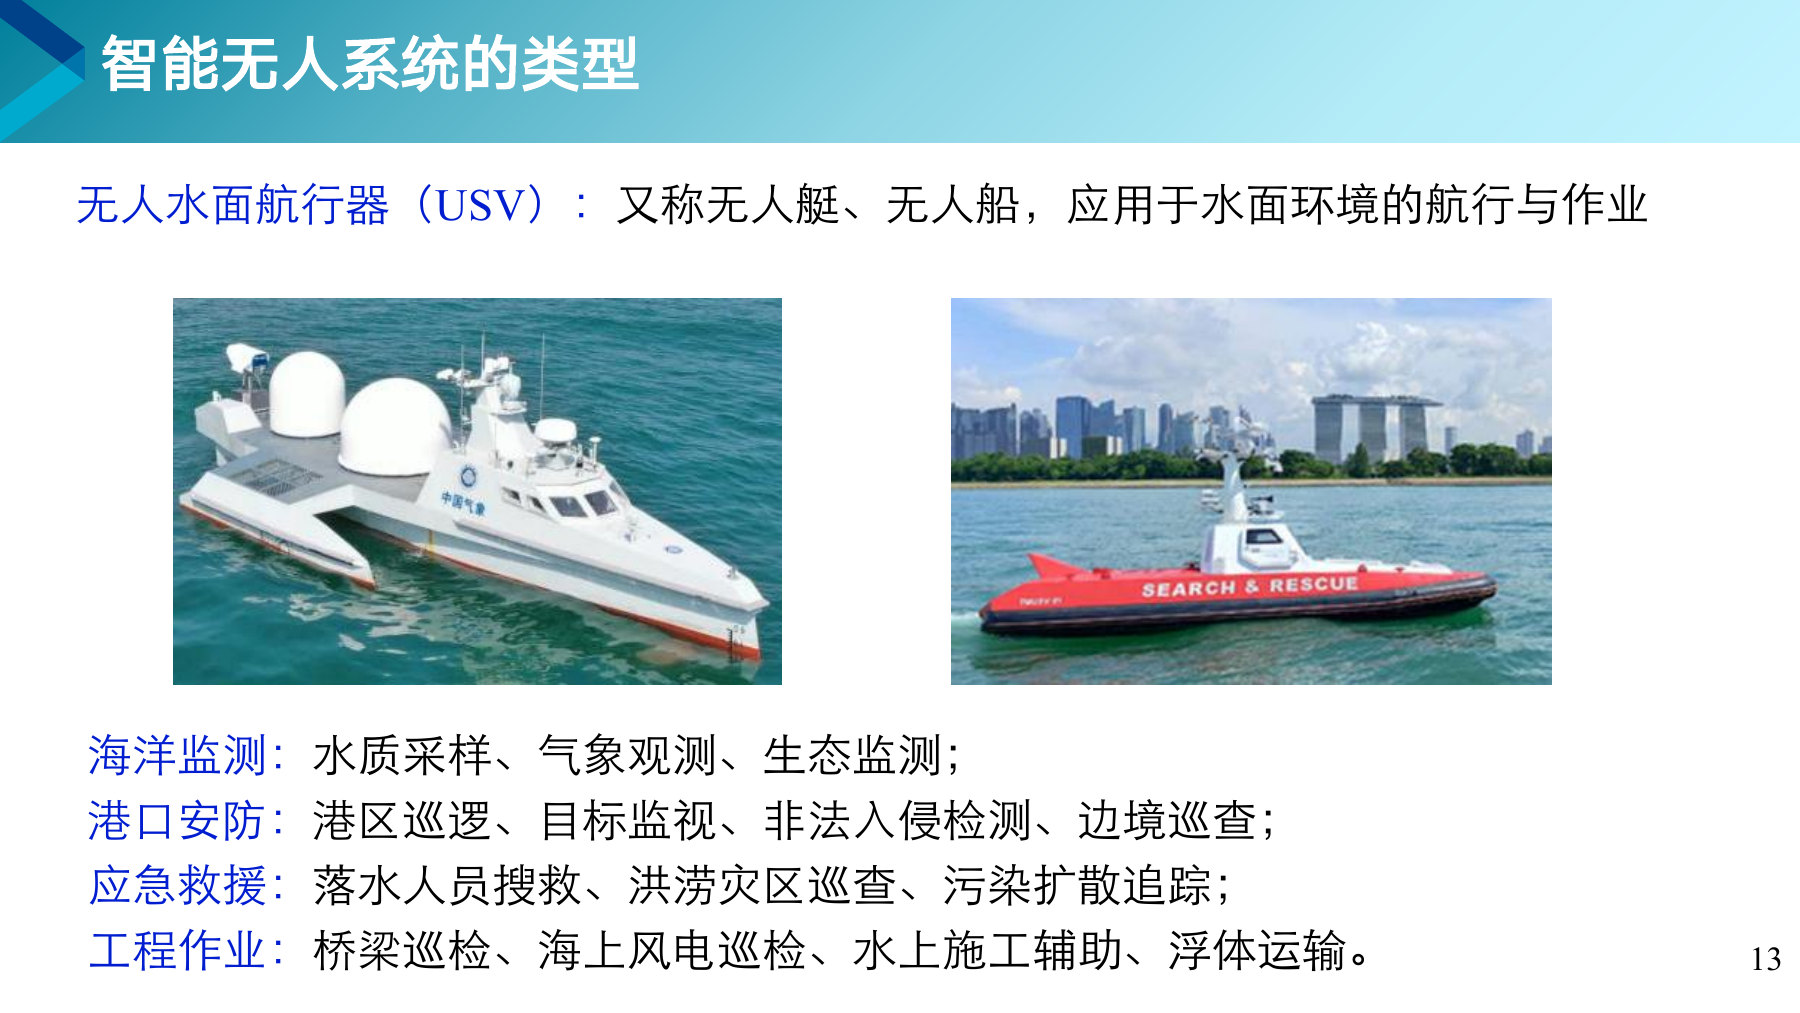
海洋监测、港口安防、应急救援、工程作业。

第 13 页课件

重 点四类各做什么

海洋监测做水质采样、气象观测、生态监测。港口安防做港区巡逻、目标监视、非法入侵检测。应急救援做落水人员搜救、洪涝灾区巡查、污染扩散追踪。工程作业做桥梁巡检、海上风电巡检、水上施工辅助。

打个比方落水人员搜救这一项

人力搜救船一次只能覆盖一小片水域,夜间和恶劣天气下几乎无法作业。无人艇可以多艘同时出动,配上红外和声呐,昼夜不停。

知道更多海上风电巡检

一座海上风电场几十上百台风机,人工乘船巡检一圈要好几天。无人艇加无人机的组合正在把这件事变成常规作业。

想一想

夜里在海上找一个人,你会派人还是派设备?

14
第 8 章 · 第二节

无人水下航行器:水下环境

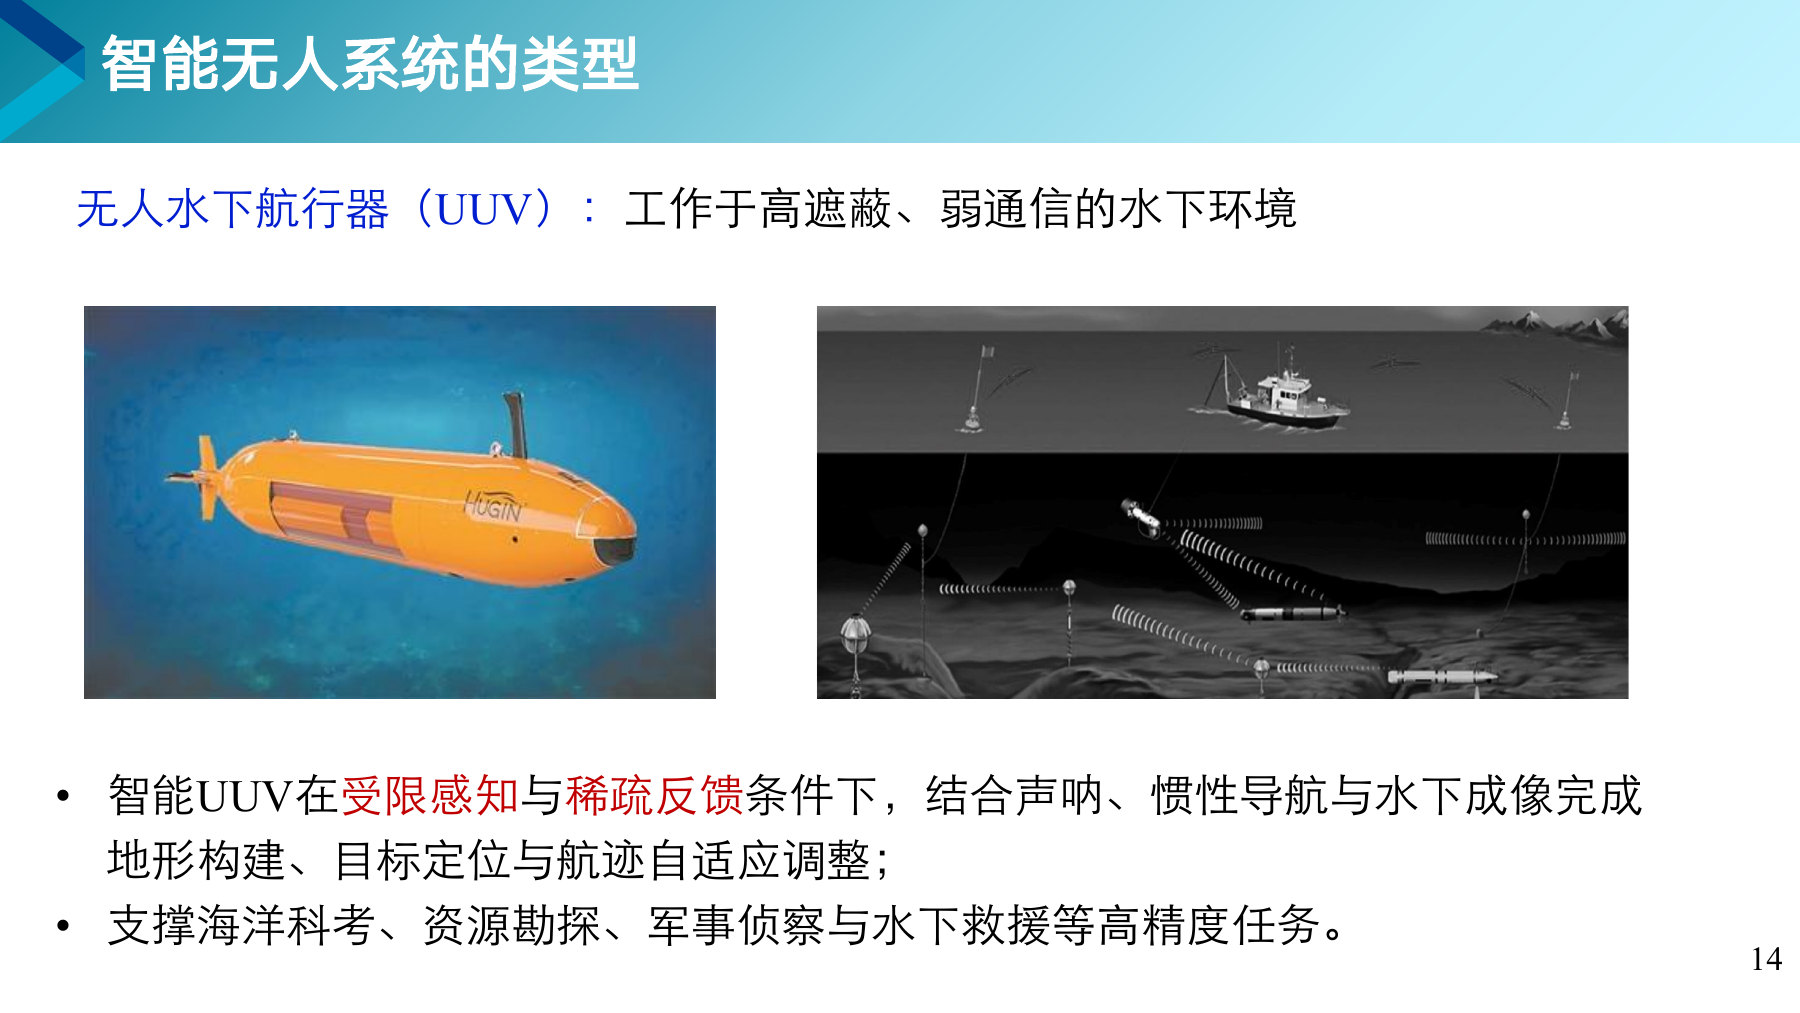
工作于高遮蔽、弱通信的水下环境,四类里最难的一类。

第 14 页课件

关键术语

无人水下航行器UUV
在水下自主航行、执行探测与作业任务的潜航平台

重 点水下最难在哪

页面用了两个词,受限感知与稀疏反馈。水里看不远、电磁波传不出去、卫星定位收不到。它只能结合声呐、惯性导航与水下成像完成地形构建、目标定位与航迹自适应调整。

打个比方弱通信意味着什么

潜航器一旦下潜,基本就和岸上失联了。它必须完全靠自己判断,出了问题也没人能远程接管。这是四类里自主性要求最高的。

知道更多用在哪里

海洋科考、资源勘探、军事侦察与水下救援等高精度任务。这些任务的共同点是人下不去,或者下去的代价太大。

想一想

水下收不到卫星信号,潜航器怎么知道自己在哪?

保山学院·人工智能教研室·曹鼎鼎