第 6 章 · 第一节
智能体系统
前几章的机器会看、会判断、会生成,这一章的机器要动手办事。
知道更多全章七节
第一、二节说智能体是什么、和大模型是什么关系,第三、四节说一个智能体内部怎样运转,第五节说一群智能体怎样配合,第六节说智能体已经用在了哪些地方,第七节是小结与展望。
重 点贯穿全章的一个例子
全章反复用同一件事来举例:让智能体帮班长办一场班会。查课表、发通知、订教室、申请经费,一件件办下来,本章讲到的每个环节都会在这件事里出现。
前几章的机器会看、会判断、会生成,这一章的机器要动手办事。
第一、二节说智能体是什么、和大模型是什么关系,第三、四节说一个智能体内部怎样运转,第五节说一群智能体怎样配合,第六节说智能体已经用在了哪些地方,第七节是小结与展望。
全章反复用同一件事来举例:让智能体帮班长办一场班会。查课表、发通知、订教室、申请经费,一件件办下来,本章讲到的每个环节都会在这件事里出现。
能自己用工具、动手操作、和外界打交道,才叫智能体。
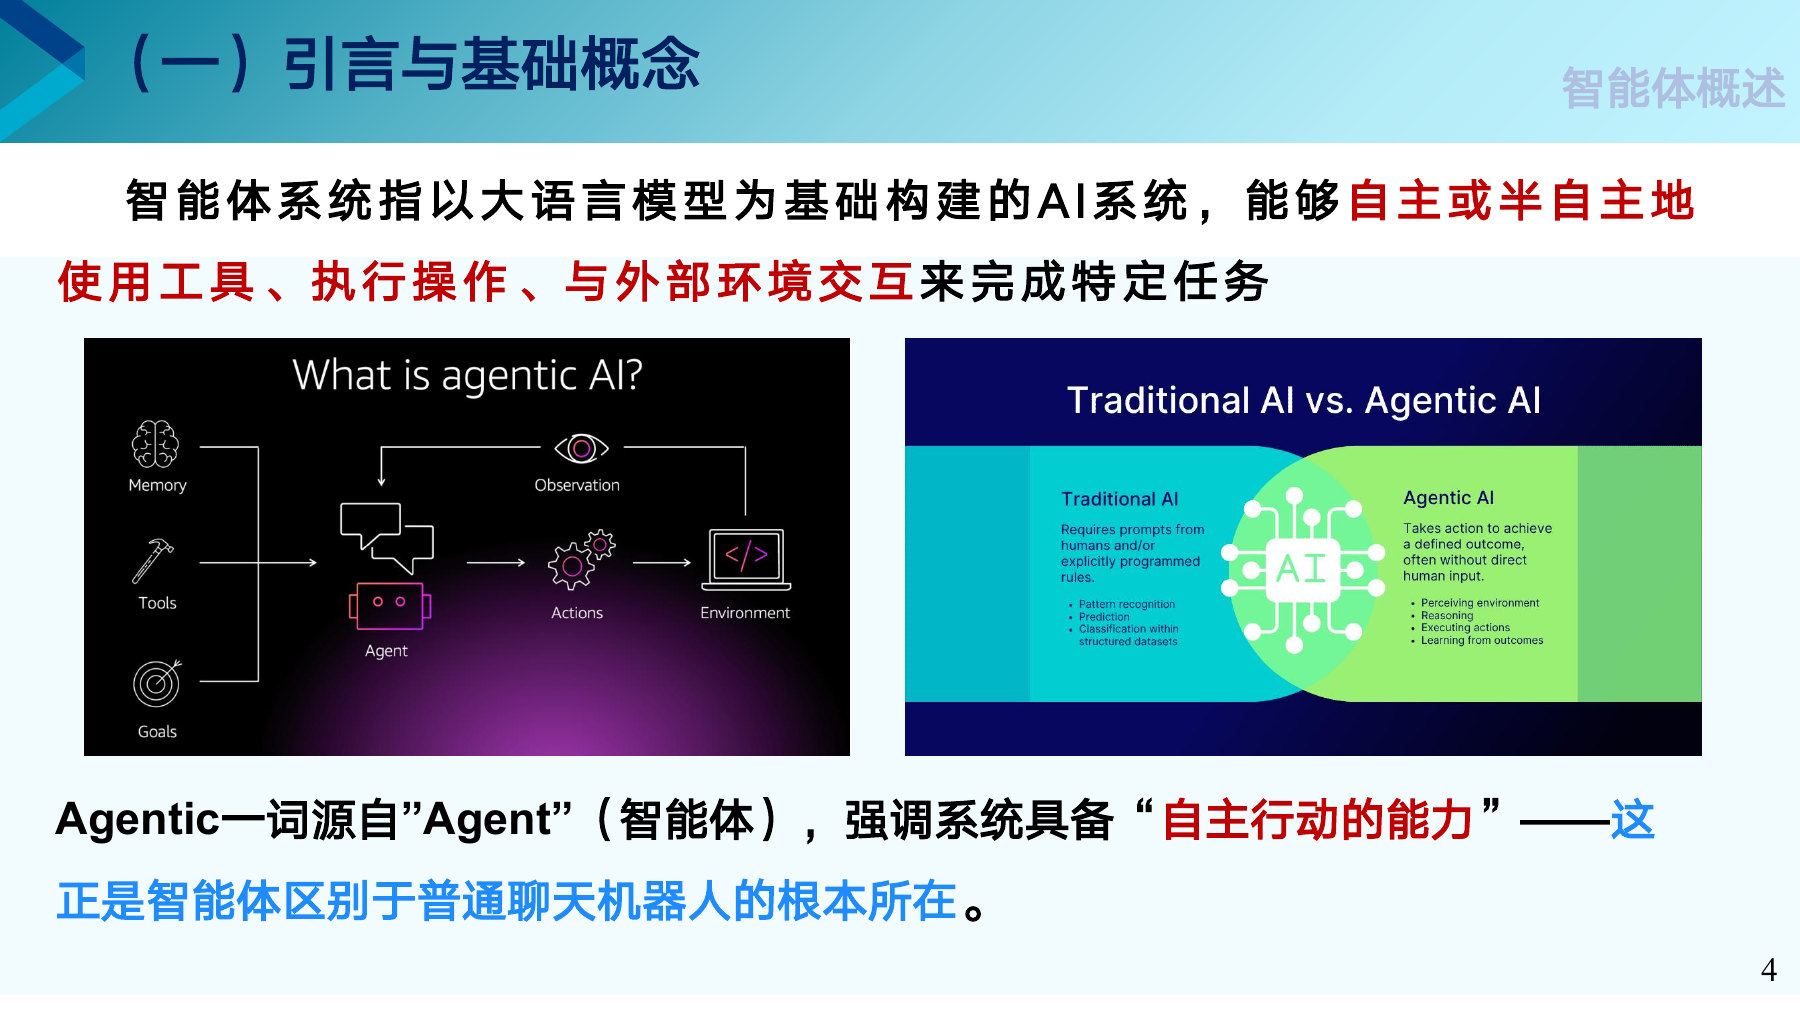
左边三样是智能体手里的东西:记忆 Memory、工具 Tools、目标 Goals。智能体 Agent 做出动作 Actions,作用到环境 Environment 上,再通过观察 Observation 看到结果。
问聊天机器人“下周怎么办班会”,它会给你一份不错的建议清单,事情还得你自己去办。智能体会自己去查课表、在班级群里发通知、提交教室借用申请。
智能体从棋盘出发,走进了科学、工业和机器人。
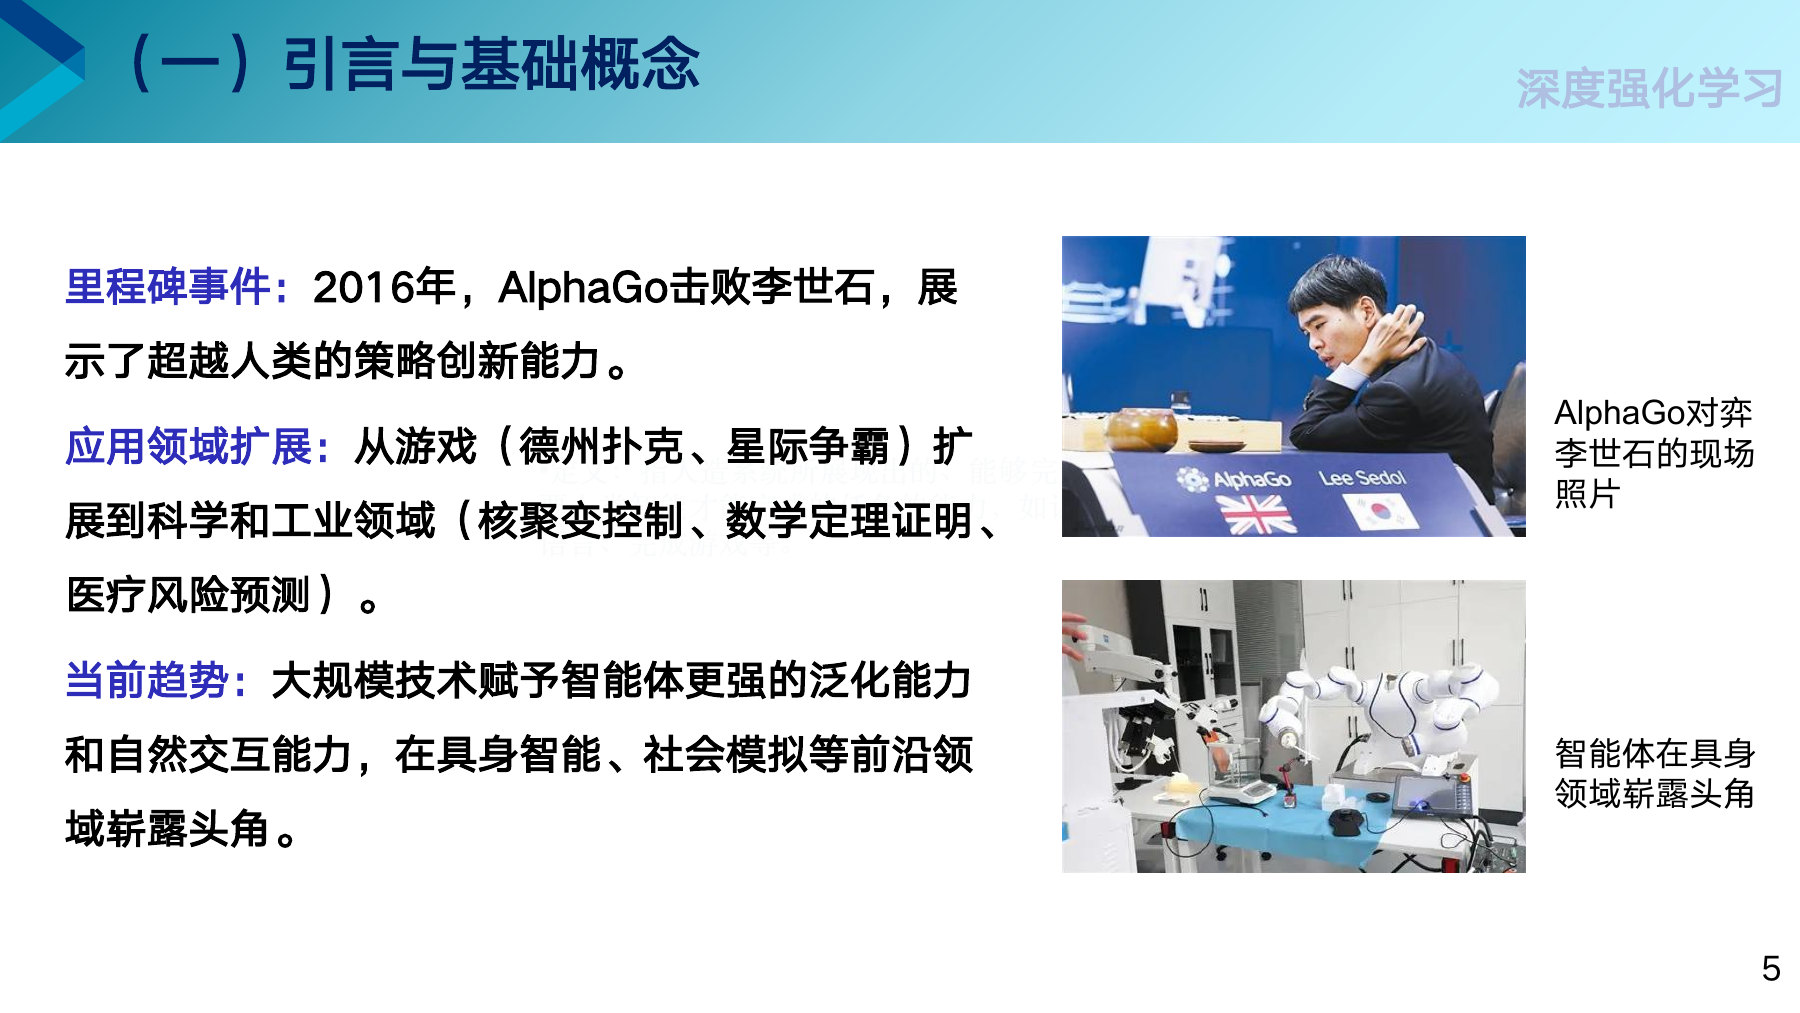
2016 年 3 月,DeepMind 的围棋程序 AlphaGo 以 4 比 1 战胜世界冠军李世石。它先学人类棋谱,再通过大量自我对弈的强化学习提高棋力。
下围棋和控制核聚变装置看上去毫不相干,对智能体来说却是同一类事:看清当前局面,选一个动作,看结果,再选下一个动作。
第 3 章学过的强化学习,讲的就是智能体怎样从试错中学习。
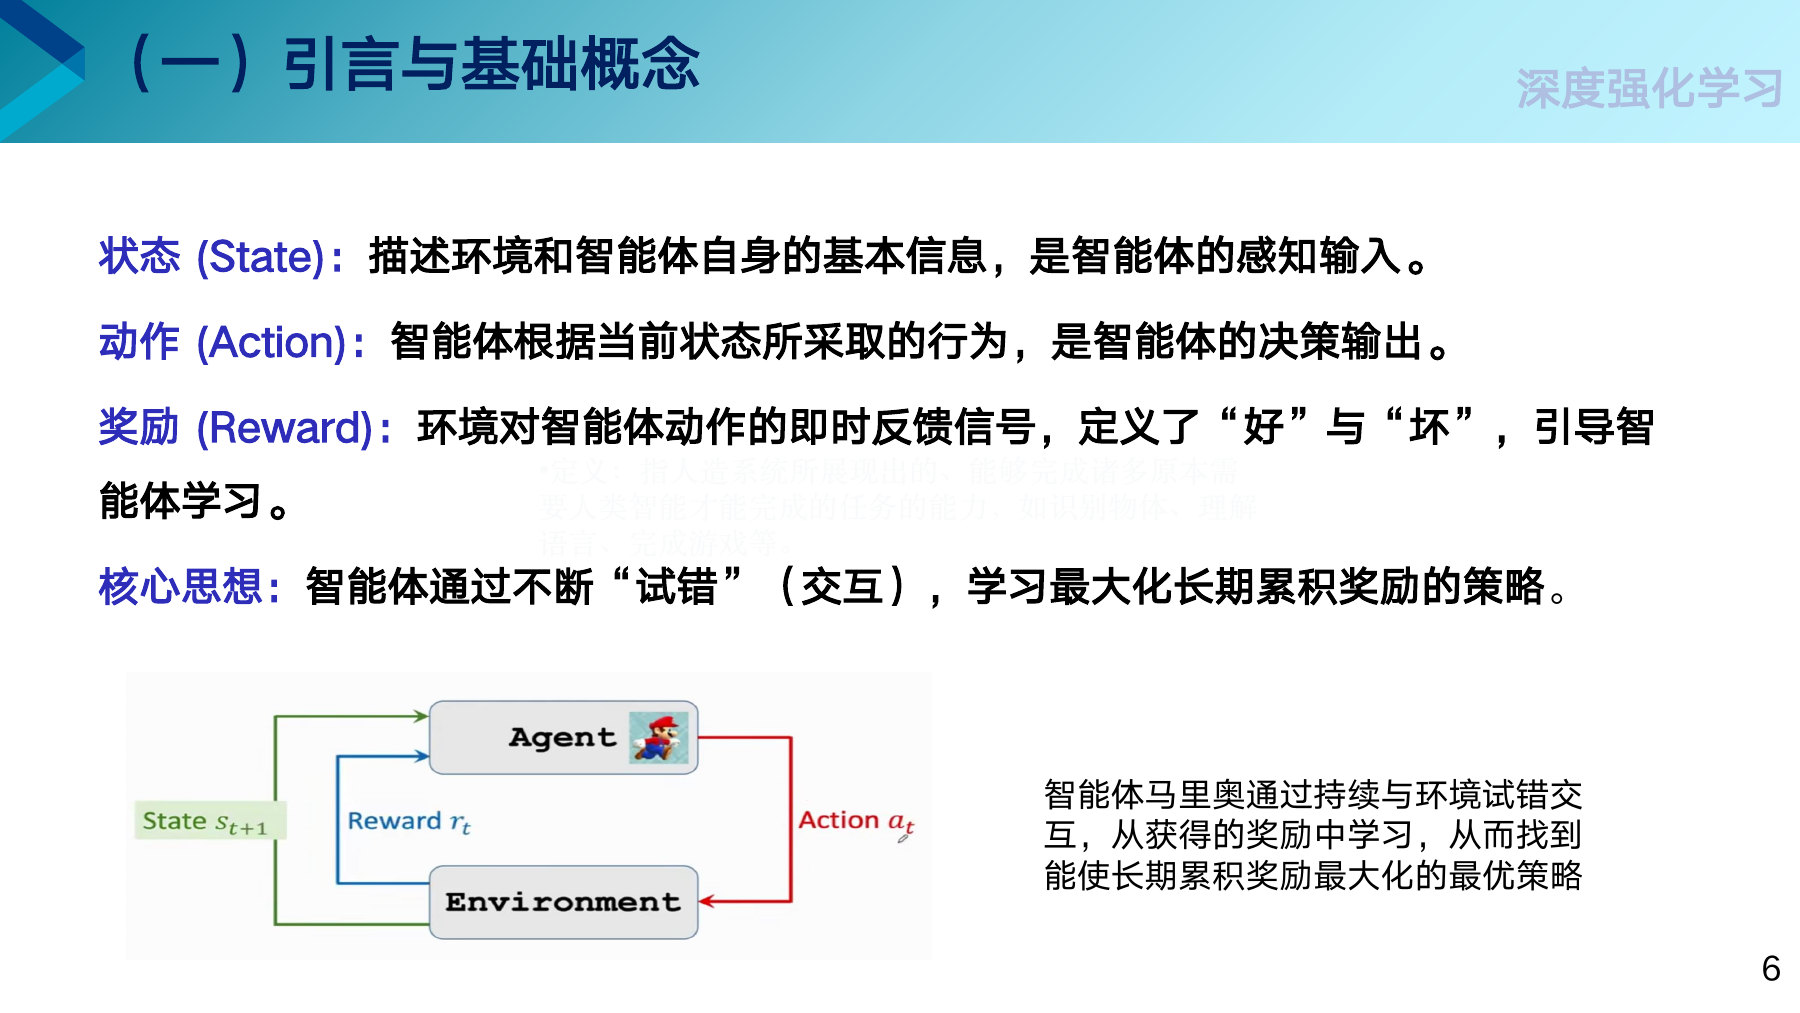
智能体看状态,选动作,环境给出奖励并进入新的状态,如此一直循环。第 3 章在迷宫里找路的小机器人,就是一个智能体。
右图用的是游戏里的马里奥。状态是当前画面,动作是往左、往右或者跳,吃到金币加分,掉进坑里扣分。玩上成千上万局,它自己就摸清了哪里该跳。
马里奥为了吃眼前的一个金币,跳进了一个出不来的坑。强化学习想要的是哪种做法?
对话系统说完就结束,智能体要一直做到事情办成。
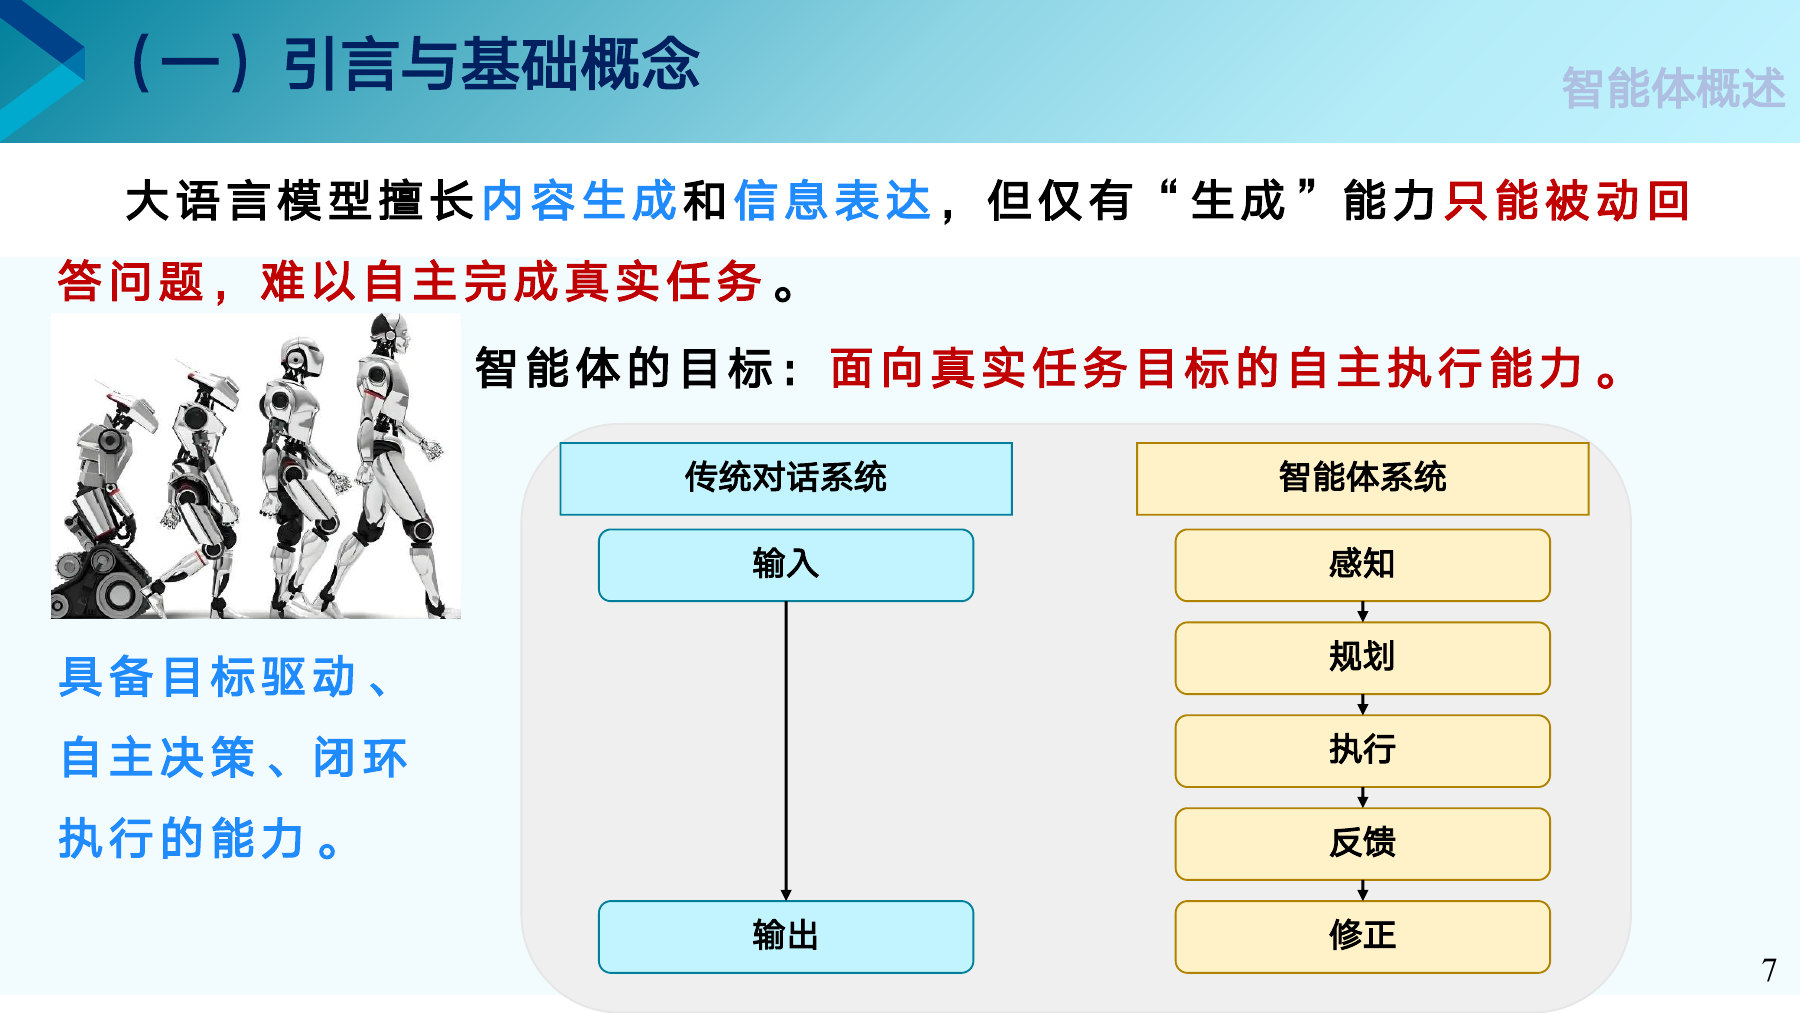
左边的传统对话系统只有输入和输出,回答说完,这件事就结束了。右边的智能体要感知、规划、执行,再看反馈、修正做法。图里画成一条线,实际修正完还会回到感知,一直转到任务完成。
指路的人把路线说清楚就算完成了。快递员要一直把包裹送到你家门口,路上遇到封路,还得自己换一条路走。对话系统像指路的人,智能体像快递员。
让人工智能“帮我订一间周三晚上的教室”。下面哪种表现说明它是智能体?
现代定义在“感知加行动”中间,加了一颗会思考的大脑。
用传感器感知环境,用执行器作用于环境。扫地机器人就符合:靠传感器发现障碍,靠轮子和刷子干活。
用大语言模型当大脑,再配上一整套运行时机制。它听得懂“帮我办一场班会”,能自己想步骤、自己去办。
| 运行时机制 | 办班会时管什么 |
|---|---|
| 状态维护 | 记住事情办到了哪一步 |
| 记忆管理 | 记住班长上次说过“别订周五” |
| 工具调用 | 去查课表、发通知、提交借用申请 |
| 执行控制 | 按顺序做,出错了重试 |
| 结果校验 | 确认教室确实订上了 |
| 安全治理 | 花钱之前先问班长 |
现代定义保留了“感知加行动”这个骨架。它在中间加了一个能理解语言、会推理的大模型,又在外面加了一套机制,保证事情办得对、办得稳。
两人合写的《人工智能:一种现代方法》1995 年出第一版,是世界上使用最广的人工智能教材之一,经典定义就出自这本书。
感知、目标导向、自主、行动,四样缺一不可。
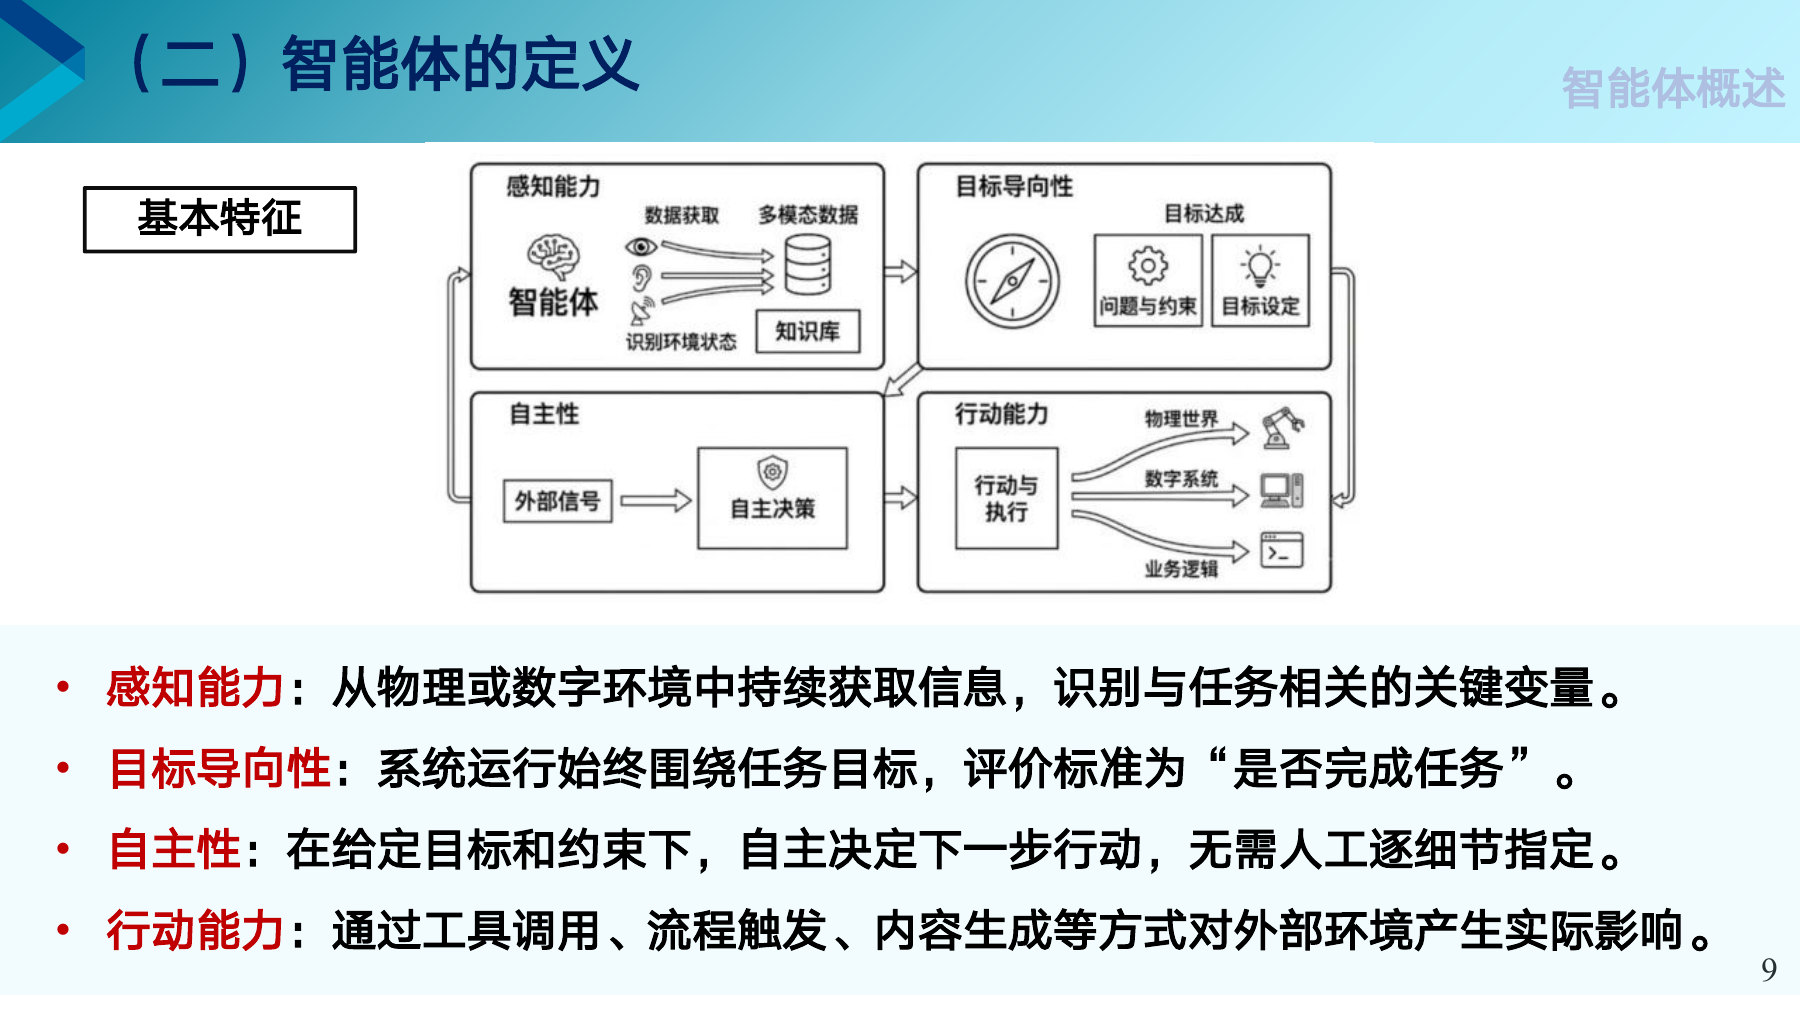
拿办班会对一遍。感知:看到群里有人说周二晚上有实验课。目标导向:一切安排都围绕“班会办成”。自主:教室被借走了,自己换一间,不用事事请示。行动能力:把借用申请提交出去。
普通的聊天机器人也能读懂你输入的文字,也能生成内容。它最缺的是自主决定下一步,以及对外界产生实际影响这两条。
从会回答,到会用工具,到能办完一件事,再到能组队。
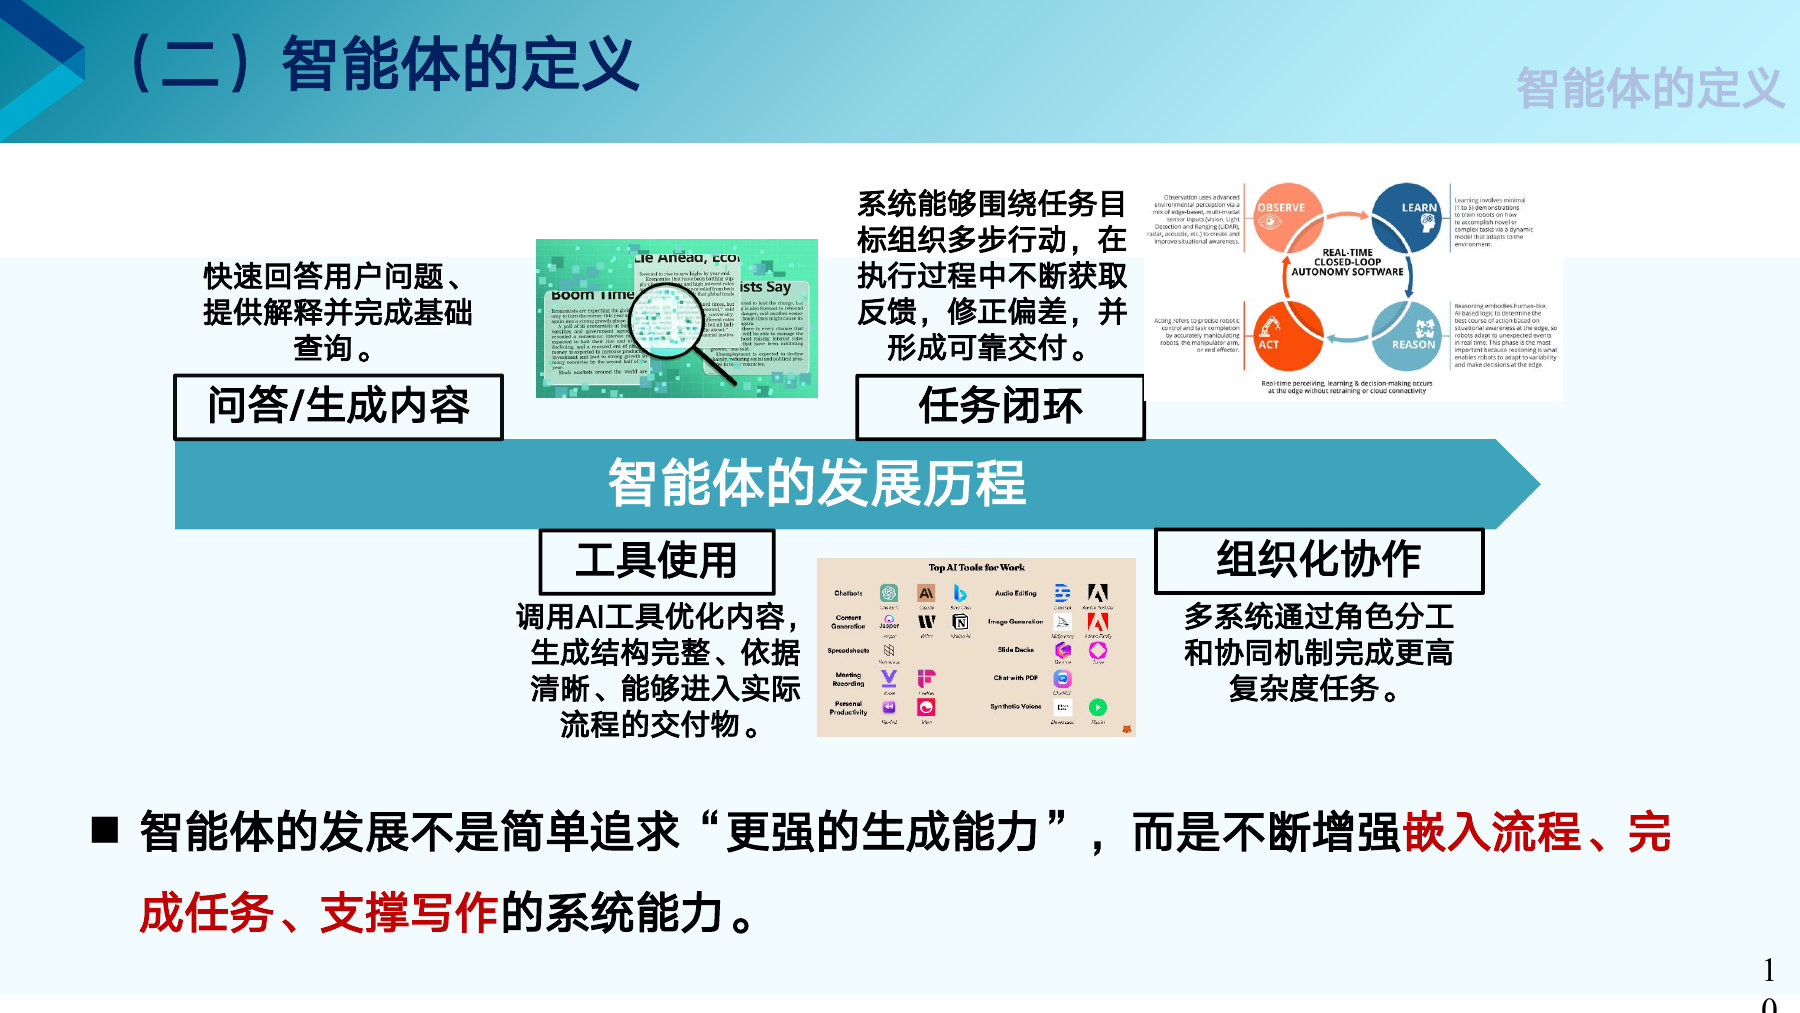
问答生成是回答问题、给出解释。工具使用是调用搜索、表格等工具,交出能直接用的东西。任务闭环是围绕目标做好几步,边做边纠正。组织化协作是多个系统分工,一起完成更复杂的任务。
智能体变强,主要体现在更能嵌进实际流程、把任务完成、和别人协作,话说得漂亮只是其中一小部分。按上下文,“支撑写作”应为“支撑协作”。
一个助手会上网查天气,也会把结果整理成表格发给你,但不会根据结果调整下一步。它停在哪个台阶?
企业软件正在从“会回答”走向“会办事”。
| 年份 | Gartner 的预测 |
|---|---|
| 2025 | 大多数企业软件里都嵌入一个 AI 助手,这是智能体的前身 |
| 2026 | 企业软件开始内置专门办某一类事的智能体 |
| 2027 | 同一个软件里的多个智能体分工协作 |
| 2028 | 不同软件的智能体连成网络,能随情况变化灵活行动 |
| 2029 | 人可以随时创建智能体,人和智能体一起工作成为常态 |
这条路线和上一页的四个台阶方向一致:先是会回答的助手,再是专门办一类事的智能体,然后是多个智能体协作,最后是跨软件的组织化协作。
咨询公司的预测常常偏乐观,具体的年份和百分比不必记,记住方向就够了。
跑在软件里的智能体和装在机器上的智能体,难处不一样。
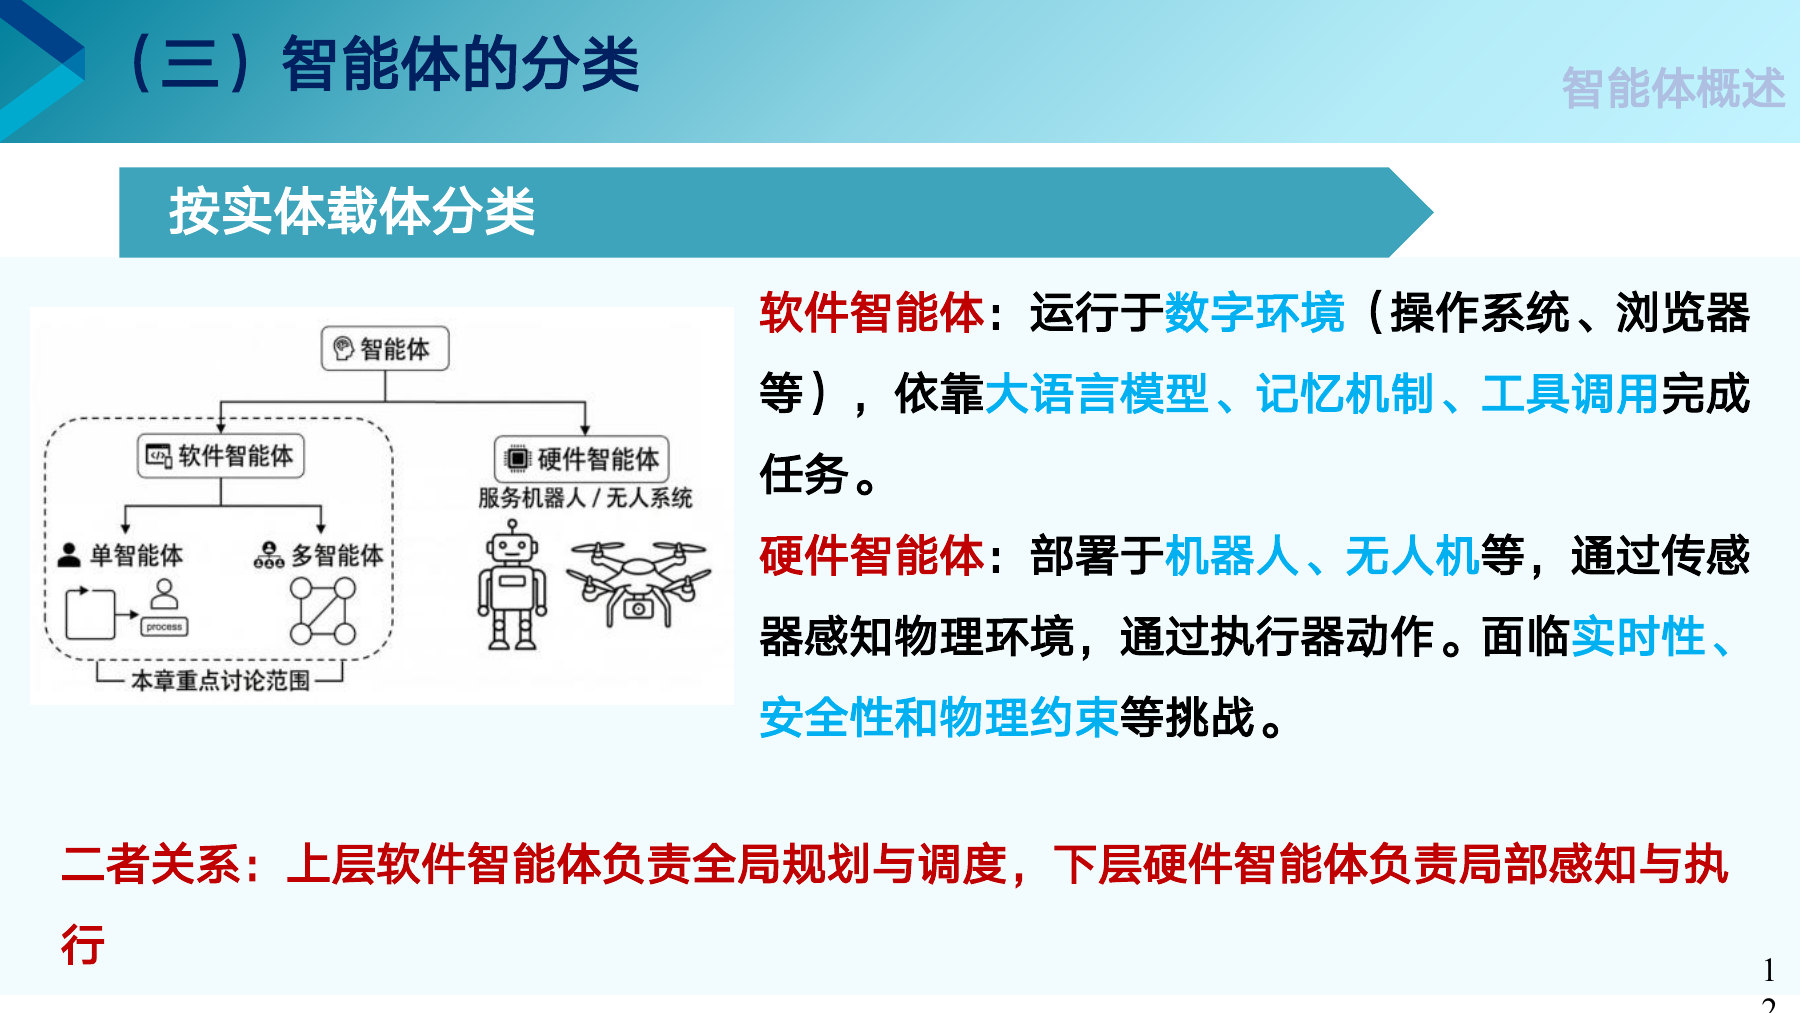
软件智能体在电脑和手机里干活,比如帮你办班会的助手。硬件智能体装在机器人、无人机上,要面对真实的物理世界。本章重点讨论软件智能体,也就是左图虚线框里的部分。
软件里的很多错还能撤回重来。机械臂把杯子摔碎了,就没法撤回。无人机反应慢半秒,可能已经撞上了树。所以硬件智能体对实时性和安全性的要求要高得多。
上层的软件智能体负责全局规划,比如安排送货路线。下层的硬件智能体负责具体执行,比如无人机在飞行中自己躲开障碍。
一个干还是一群干,照流程走还是自己定步骤。
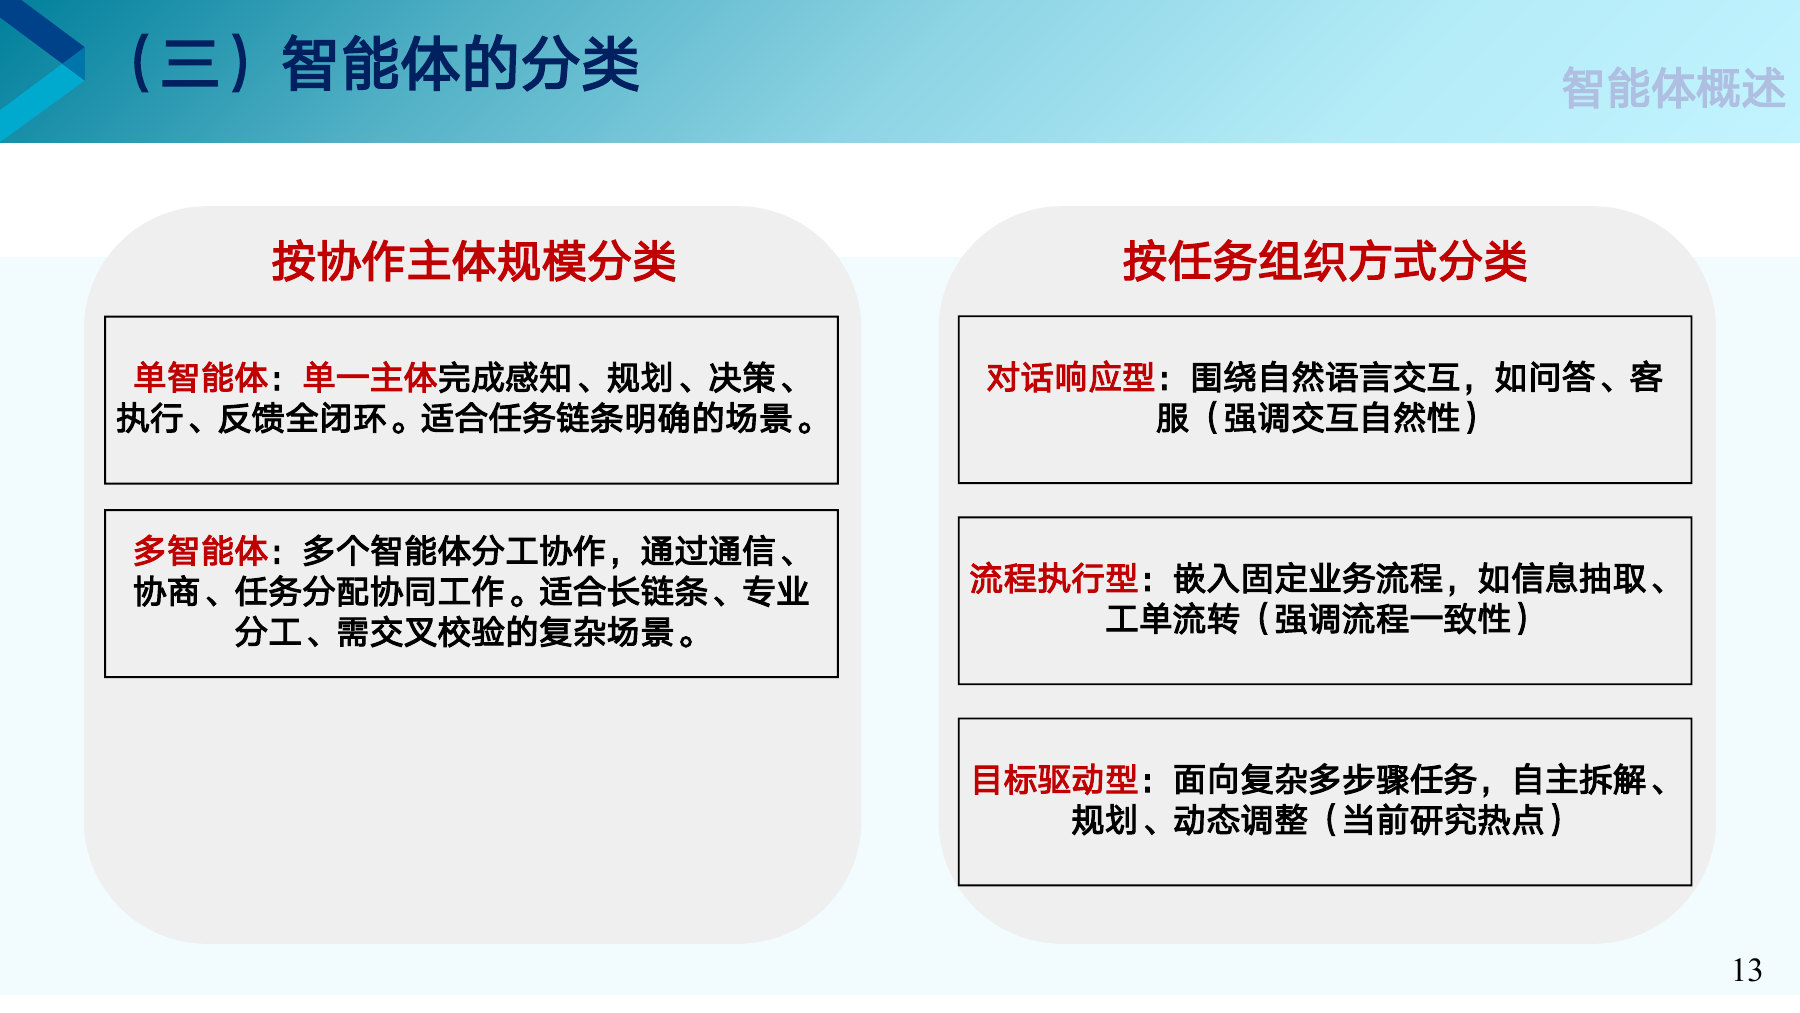
对话响应型负责把话答好,比如客服。流程执行型按事先画好的流程走,比如每张报销单都按同样的步骤处理。目标驱动型只拿到一个目标,步骤由它自己拆、自己排,遇到变化还能调整。
一个人做小组作业,查资料、写稿、检查全靠自己。一个小组分工合作,适合更大的作业,但要多花力气沟通。这就是单智能体和多智能体的区别。
班长只说了一句“下周帮班里办一场班会”,剩下的全让智能体自己安排。这属于哪一类?